









Magnetski griper ili vakuumski: što odabrati
Kada robotska ćelija manipulira izrescima, limovima ili dijelovima iz preše, izbor hvataljke odlučuje o taktu, stabilnosti i zastojima. Upravo kod pitanja magnetski gripper vs. vakuumski ne radi se o teoriji, nego o vrlo praktičnoj odluci - što će pouzdano funkcionirati s vašim materijalom, brzinom i radnim uvjetima.
U praksi se ta dva principa često uspoređuju previše pojednostavljeno. Magnetski gripper obično se doživljava kao rješenje za metal, a vakuumski kao univerzalna varijanta za sve ostalo. Takva podjela je, međutim, samo osnova. Odlučuju detalji - površina dijela, njegova debljina, prisutnost ulja, perforacija, masa, potrebno ubrzanje robota, kao i ono što se treba dogoditi pri nestanku energije.
Magnetski gripper vs. vakuumski u praksi
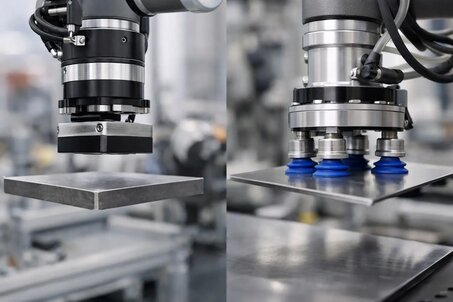
Magnetski gripper koristi permanentne magnete ili elektromagnetski princip za prihvaćanje feromagnetskog materijala. Tipično se radi o čeličnim limovima, otprescima, poluproizvodima, cijevima ili drugim dijelovima koji reagiraju na magnetsko polje. Prednost je izravan kontakt bez potrebe za savršeno brtvenom površinom.
Vakuumski gripper radi suprotno. Nije mu važna magnetska vodljivost materijala, nego sposobnost stvaranja podtlaka između vakuumske čašice i površine dijela. To znači širu primjenu materijala - od limova preko stakla i plastike do kartona ili kompozita. Istovremeno je, međutim, osjetljiviji na propuštanja, poroznost i geometriju površine.
Ako dakle tražite odgovor na pitanje magnetski gripper vs. vakuumski, prvo sito je jednostavno. Ako manipulirate feromagnetskim dijelom, magnetsko prihvaćanje je kandidat. Ako ne, magnetsko rješenje u pravilu otpada i ostaje vakuum ili drugi mehanički princip. Time se, međutim, izbor ne završava.
Kada magnetski gripper ima smisla
Magnetski gripper vrlo je snažan ondje gdje se manipulira čeličnim dijelovima s ponovljivom geometrijom. Izrazitu prednost ima kod tankih limova, koji se pri vakuumu mogu deformirati, ili kod površina s otvorima, reljefom ili masnoćom, gdje vakuumska čašica gubi nepropusnost. U prešaonicama, pri laserskom rezanju, pri ulaganju limova u strojeve ili pri uzimanju otpresaka magnet je često stabilnije rješenje.
Važna je i dinamika. Magnetsko prihvaćanje može biti vrlo brzo, bez čekanja na stvaranje podtlaka u sustavu. Kod kratkih ciklusa i ponavljane manipulacije to ima ulogu. Jednako je prednost i manja osjetljivost na manje nečistoće ili uljni film na površini.
Međutim, nije bez ograničenja. Magnetski gripper treba materijal koji je magnetski vodljiv. Nehrđajući čelik može biti problematičan ovisno o konkretnoj klasi materijala, a aluminij i obojeni metali nisu primjenjivi. Ograničenja se pokazuju i kod dijelova s vrlo malom dodirnom površinom, pri zračnim razmacima ili ako postoji zahtjev za preciznim odvajanjem jednog tankog lima sa stoga. Tamo može doći do neželjenog podizanja više komada odjednom ako sustav nije dobro projektiran.
Snažne strane magnetskog prihvaćanja
Pri pravilnoj primjeni magnetski gripper donosi visoku radnu jednostavnost. Otpada potreba za vakuumskim krugom, vakuumskim čašicama, filtrima i rješavanjem propuštanja. To smanjuje broj komponenti koje se troše i pojednostavljuje servis.
Velika tema je i sigurnost pri nestanku energije. Permanentni magnetski sustavi mogu biti projektirani tako da drže dio i bez trajnog napajanja te ga otpuste tek upravljanim impulsom ili mehaničkim prebacivanjem. To je ključna razlika u odnosu na čisto vakuumske sustave, gdje gubitak podtlaka znači trenutačan pad pridržne sile ako sustav nije dopunjen rezervnim elementima.
Kada je bolji vakuumski gripper
Vakuumski gripper prvi je izbor ondje gdje materijal nije feromagnetski ili gdje se manipulira vrlo raznolikim asortimanom. Staklo, plastični otpresci, iverica, ambalaža, folije, kartoni, aluminijski dijelovi ili kompozitni paneli - sve su to tipične primjene za podtlačno prihvaćanje.
Njegova je prednost fleksibilnost. Ispravno odabran broj, promjer i materijal vakuumskih čašica omogućuje prihvaćanje dijelova različitih dimenzija, kao i osjetljivijih površina. Kod krhkih dijelova vakuum može biti nježniji jer raspoređuje sile preko više točaka i ne unosi lokalno magnetsko djelovanje u dio.
I ovdje, međutim, vrijedi da se teorija i rad ne poklapaju uvijek. Vakuumski gripper osjetljiv je na porozne materijale, perforirane površine, grube teksture i izrazito onečišćene površine. Problem može biti i manipulacija limom prekrivenim tankim uljnim slojem ako vakuumska čašica nema stabilan kontakt. Pri brzim pokretima robota potrebno je računati ne samo s masom dijela, nego i s bočnim silama pri ubrzanju i kočenju.
Gdje vakuum nailazi na ograničenja
Najčešći problem nije sama nosivost, nego ponovljivost. Jedan se dio prihvati bez problema, drugi s blagim odstupanjem površine više ne. To je kod automatizacije lošiji scenarij od niže nominalne sile jer smanjuje predvidljivost procesa.
Vakuumski sustav istovremeno ovisi o kvaliteti razvoda, nepropusnosti crijeva, stanju vakuumskih čašica i funkciji generatora podtlaka. Ako pogon nema dobro podešeno održavanje, učinkovitost se s vremenom pogoršava neprimjetno, ali stalno. Rezultat su povremeni padovi dijelova ili otkazivanja pri uzimanju s transportera, koja se teško dijagnosticiraju jer problem nije uvijek vidljiv na prvi pogled.
Usporedba prema ključnim kriterijima
Ako odlučujete između magnetskog i vakuumskog grippera, važno je gledati cijelu aplikaciju, ne samo katalošku nosivost. Katalog navodi idealne uvjete. Pogon ih gotovo nikada nema.
Kod materijala je odlučivanje najjasnije. Magnetski gripper pripada čeličnim i drugim feromagnetskim dijelovima. Vakuumski gripper prikladniji je za miješane materijale i neferomagnetske dijelove.
Kod površine je prednost češće na strani magneta ako se radi o masnim, perforiranim ili blago neravnim čeličnim dijelovima. Vakuum pak pobjeđuje na glatkim, ravnim i nemagnetskim površinama. Kod energetike odgovor nije potpuno jednoznačan. Permanentni magnet može imati vrlo nisku potrošnju, osobito ako energiju treba samo za prebacivanje. Vakuumski sustav troši energiju kontinuirano, ovisno o tipu generatora i propuštanjima u sustavu.
Kod održavanja je magnetsko rješenje često jednostavnije, ali samo ako je pravilno zaštićeno od mehaničkog oštećenja i ako aplikacija ne zahtijeva složene demagnetizacijske ili separacijske elemente. Vakuumsko rješenje ima više potrošnih dijelova. S druge strane, lako se može modificirati zamjenom vakuumskih čašica i rasporedom točaka prihvaćanja.
Sigurnost i pouzdanost nisu isto
U tehničkoj praksi ta se dva pojma često miješaju. Pouzdano rješenje je ono koje ponavljano funkcionira u stvarnim uvjetima. Sigurno rješenje je ono koje i pri kvaru minimalizira rizik pada ili oštećenja. Pri manipulaciji dijelovima iznad radnog prostora ili pri većim masama treba rješavati oboje.
Magnetski gripper može imati prednost u držanju bez trajnog napajanja, ali to ne znači automatski sigurnu aplikaciju. Odlučuje veličina zračnog razmaka, debljina materijala, smjer sila i moguće odvajanje pri udaru. Vakuumski gripper može biti siguran ako je dopunjen spremnikom podtlaka, senzorima, dvostrukim osiguranjem ili mehaničkim podupiranjem dijela. Bez tih elemenata, međutim, kod kritičnih aplikacija je ranjiviji.
Zato se pri projektiranju ne gleda samo na to hoće li dio podići, nego s kojom rezervom, pri kojem ubrzanju i u kojem načinu kvara. To je razlika između funkcionalnog prototipa i rješenja koje će pouzdano funkcionirati u proizvodnji.
Kako odlučiti bez nepotrebnih pogrešaka
Najpraktičniji postupak je krenuti od dijela, a ne od preferirane tehnologije. Zanimaju vas materijal, masa, debljina, površina, temperatura, prisutnost ulja, broj komada u taktu i orijentacija manipulacije. Drugačije zahtjeve ima horizontalno premještanje izreska, drugačije vertikalno uzimanje sa stoga, a drugačije ulaganje dijela u CNC radno mjesto.
Ako je dio čelični, ima kompliciranu površinu i zahtijevate brz ciklus, magnetski gripper obično je vrlo snažan kandidat. Ako su dijelovi od različitih materijala, imaju glatku površinu i trebate veću univerzalnost, obično prednost ima vakuumski sustav. Kod nekih aplikacija ima smisla i kombinacija oba principa, primjerice kada treba stabilizirati položaj dijela ili riješiti odvajanje komada sa stoga i naknadno precizno odlaganje.
U industrijskoj praksi ne isplati se oslanjati samo na procjenu. Razumno je provjeriti prihvaćanje na stvarnom dijelu, a ne samo prema crtežu. Upravo se tamo pokaže oduzima li rub brtvenu površinu vakuumskoj čašici, mijenja li površinska obrada magnetsku učinkovitost ili utječe li uljni film na ponovljivost.
SELOS Magnety se dugoročno bavi magnetskim sustavima i tehničkim savjetovanjem za industrijske primjene, a upravo kod takvih odluka najveću vrijednost često ima pravilna procjena konkretnog pogona, a ne opća preporuka.
Magnetski gripper vs. vakuumski prema tipu pogona
U prešaonici, pogonu za rezanje ili pri manipulaciji čeličnim limovima magnetsko rješenje često je radno sigurnije. U pakiranju, pri radu s pločastim materijalima ili kod raznolikog asortimana vakuum je obično praktičniji. U reciklaži ili u prašnjavom okruženju ovisi o tome omogućuje li površina dijela brtvljenje vakuumske čašice i hoće li se na magnetu nakupljati neželjene metalne čestice.
Točan odgovor dakle nije koji je princip općenito bolji. Pravo pitanje glasi koji je princip bolji za konkretan dio, takt i način kvara. Ako to precizno postavite na početku, hvataljka neće biti slaba točka linije, nego njezin pouzdan dio.