









Kako pravilno koristiti magnetske gripere
Kada magnetski gripper zakaže u aplikaciji, problem je rijetko u samom magnetu. Mnogo češće riječ je o pogrešnom razumijevanju materijala dijela, kontaktne površine, udaljenosti ili dinamike kretanja. Upravo zato temu kako koristiti magnetske grippere ima smisla rješavati tehnički, a ne samo okvirno prema kataloškoj nosivosti.
Magnetski gripper jednostavan je princip s prilično zahtjevnom praksom. Treba prihvatiti, zadržati i često precizno otpustiti feromagnetski dio u ponavljanom ciklusu. Pouzdano funkcionira samo tada kada su pravilno odabrani tip magnetskog sustava, sila, geometrija kontakta i način upravljanja. Kod ručne manipulacije zahtjevi su drugačiji nego na automatiziranom radnom mjestu, gdje odlučuju desetinke sekunde i ponovljivost.
Kako koristiti magnetske grippere prema aplikaciji
Najprije je potrebno razlikovati što zapravo želite prenositi. Drugačije se projektira prihvaćanje čeličnog otpreska, drugačije manipulacija tankim limom, a drugačije dodavanje sitnih dijelova u proizvodnu liniju. Magnetski gripper najbolje funkcionira ondje gdje je materijal magnetski vodljiv, dovoljno debeo i ima predvidljivu kontaktnu površinu.
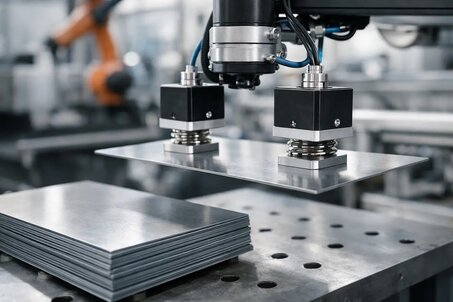
Kod punih čeličnih dijelova situacija je obično povoljnija jer se magnetski tok učinkovito zatvara. Kod tankih limova sila već izrazito pada. Dio magnetskog potencijala ne iskorištava se jer materijal nema dovoljan volumen za vođenje magnetskog toka. U praksi to znači da gripper koji bez problema drži kompaktan čelični blok može kod tankog otpreska imati osjetno nižu stvarnu pridržnu silu.
Važna je i površina. Ako se između grippera i dijela nalazi lak, okujina, masnoća, prašina ili neravnina, nastaje zračni razmak. A upravo mali razmak kod magnetskih sustava ima velik utjecaj na rezultat. Što je kontakt precizniji i površina kontinuiranija, to je prihvaćanje sigurnije.
Kada je magnetski gripper prikladan izbor
Magnetski gripperi dokazali su se pri manipulaciji čeličnim poluproizvodima, izrescima, prešanim dijelovima, cijevima, profilima ili sitnim metalnim komponentama. U automatizaciji su zanimljivi i zato što ne trebaju mehaničke čeljusti koje ulaze u obris dijela. To pomaže ondje gdje ima malo prostora ili gdje bi mehaničko prihvaćanje usporavalo ciklus.
S druge strane, nisu univerzalno rješenje. Ako je dio od nehrđajućeg čelika s niskom magnetskom vodljivošću, aluminija, bakra ili plastike, magnetski gripper neće funkcionirati uopće ili samo vrlo ograničeno. Slično su problematični ekstremno tanki, perforirani ili izrazito zakrivljeni dijelovi kod kojih se smanjuje stvarna kontaktna površina.
Odabir pravilnog tipa grippera
S tehničkog gledišta potrebno je razlikovati permanentna, elektropermanentna i elektromagnetska rješenja. Svako ima svoje mjesto, a odabir ovisi o režimu rada, sigurnosti i zahtjevu za upravljanjem.
Permanentni magnetski gripper prikladan je ondje gdje se zahtijeva jednostavno i stabilno prihvaćanje bez trajnog napajanja. Prednost je energetska neovisnost tijekom držanja dijela. Ograničenje može biti način otpuštanja i manja fleksibilnost u nekim automatiziranim zadacima.
Elektromagnetski gripper nudi brzo uključivanje i isključivanje, što je praktično pri automatizaciji i visokom taktu proizvodnje. Međutim, treba računati s toplinskim opterećenjem zavojnice, potrošnjom energije i rješavanjem situacije pri nestanku napajanja. Ako aplikacija zahtijeva sigurno držanje i pri prekidu struje, sam elektromagnet ne mora biti optimalan izbor.
Elektropermanentno rješenje kombinira prednosti oba principa. Za prebacivanje stanja potreban mu je impuls, ali za samo držanje više ne. U industrijskim aplikacijama često je riječ o vrlo razumnom kompromisu između sigurnosti, mogućnosti upravljanja i energetske učinkovitosti.
Odlučuje i oblik polnih površina
Pri odabiru se često podcjenjuje geometrija kontakta. Ako manipulirate ravnim limom, odgovara drugačija polna površina nego kod šipkastog materijala, cijevi ili dijelova s utisnutim oblicima. Dobro projektiran gripper ne oslanja se samo na maksimalnu katalošku silu, nego na to kako se ta sila prenosi na konkretan dio.
Kod neravnih ili manjih kontaktnih površina često je učinkovito projektirati više točaka prihvaćanja. Ponekad je sigurnije koristiti dva slabija, pravilno raspoređena grippera nego jedan snažniji koji radi na granici svojih mogućnosti. To vrijedi posebno kod dijelova s težištem izvan sredine ili pri brzoj manipulaciji s akceleracijom.
Kako sigurno koristiti magnetske grippere
Sigurnost ne počinje kod operatera, nego pri projektiranju. Ako proizvođač ili integrator polazi samo od mase dijela, bez uzimanja u obzir ubrzanja, vibracija i načina odvajanja, nastaje nepotreban rizik. Magnetski gripper ne smije biti dimenzioniran za laboratorijske uvjete, nego za stvarni rad.
Važan je sigurnosni faktor. Pri statičkom podizanju rezerva može izgledati dovoljna, no pri horizontalnom prijenosu, naglom zaustavljanju osi robota ili pri udaru u graničnik opterećenje se mijenja. Ako se dio tijekom kretanja makar i neznatno odvoji od polne površine, pridržna sila može naglo pasti.
Jednako je bitna orijentacija dijela. Drugačiji uvjeti vrijede pri okomitom odtrzanju, a drugačiji pri smičnom opterećenju. Magnet može vrlo pouzdano držati dio protiv odtrzanja, ali osjetno slabije protiv pomicanja po glatkoj površini. Zato pri projektiranju treba uzeti u obzir i trenje, a ne samo magnetsku silu.
Najčešće pogreške u praksi
Mnogo problema nastaje pri manipulaciji tankim limovima po jednom komadu. Ako su dijelovi naslagani u stogu, presnažan magnet može podići dva komada odjednom. Ako je, naprotiv, preslab, neće pouzdano podići ni jedan. U takvim slučajevima pomaže kombinacija pravilno podešene sile, separacije i testiranja na stvarnom materijalu.
Česta je pogreška i ignoriranje zaostale magnetizacije. Neki dijelovi nakon otpuštanja ostaju blago magnetizirani, što može komplicirati daljnji proces, primjerice precizno pozicioniranje, mjerenje ili pakiranje sitnih komponenti. U osjetljivim aplikacijama s tom pojavom treba računati već pri odabiru sustava.
Posebno poglavlje je temperatura. Više temperature mogu mijenjati magnetska svojstva sustava i materijala kojim se manipulira. Ako aplikacija radi kod peći, sušara ili u tehnološki toplom okruženju, standardno rješenje ne mora biti prikladno bez prilagodbe materijala ili konstrukcije.
Projektiranje za automatizaciju i robotiku
U robotskim radnim mjestima nije dovoljno da gripper podigne dio. Mora to učiniti ponovljivo u svakom ciklusu, pri različitim ulaznim tolerancijama i bez neplaniranih zastoja. Zato se pri projektiranju prati ne samo sila, nego i vrijeme uključivanja, vrijeme demagnetizacije, stabilnost dijela tijekom kretanja i mogućnost očitanja stanja.
Kod manjih dijelova često je važna preciznost uloženja. Magnetski gripper može privući dio, ali ako aplikacija zahtijeva precizno namještanje u desetinama milimetra, često se dopunjuje mehaničkim graničnicima ili vodećim elementima. Magnet tada obavlja funkciju prihvaćanja, a ne završnog pozicioniranja.
U prašnjavom ili uljnom okruženju prednost je to što magnetski sustavi mogu imati jednostavniju mehaniku od klasičnih čeljusnih hvataljki. To, međutim, ne znači da ne zahtijevaju održavanje. Polne površine treba kontrolirati jer uhvaćene metalne čestice mijenjaju kontakt s dijelom i postupno smanjuju pouzdanost manipulacije.
Testiranje je brže od rješavanja zastoja
Pri serijskoj proizvodnji isplati se napraviti ispitivanje na konkretnim dijelovima još prije puštanja u rad. Teorijski izračun nužna je osnova, ali stvarnost često mijenjaju površinska obrada, tolerancija debljine, utisnuti oblik, mikrodeformacija ili promjena dobavljača materijala. Praktični test pokazuje više od samog podatka o nosivosti.
Ako aplikacija treba dugoročno funkcionirati bez zastoja, isplati se provjeriti i granična stanja. Što se dogodi pri blago masnoj površini, pri većoj brzini prijenosa ili pri odstupanju položaja dijela u spremniku? Upravo se tu odvaja funkcionalan dizajn od dizajna koji funkcionira samo na stolu u radionici.
Kada se savjetovati s tehničarom
Ako je riječ o jednostavnom prihvaćanju kompaktnog čeličnog dijela, odabir je obično izravan. Kod složenijih aplikacija, međutim, razumno je konzultirati rješenje prije nego što se naruči konkretan tip. To vrijedi posebno kod tankih limova, visokog takta, manipulacije s više dijelova odjednom ili kod potrebe za sigurnim držanjem tijekom nestanka napajanja.
Tehničko savjetovanje ima smisla i pri projektiranju cijelog sklopa. Nije dovoljno znati koliko snažan magnet treba biti. Treba riješiti montažu, udaljenost od dijela, tolerancije, dovod energije, upravljanje i servisni pristup. Upravo se u tome pokazuje razlika između kataloške kupnje i funkcionalnog industrijskog rješenja. SELOS Magnety se ovim područjem bavi dugoročno, a kod zahtjevnijih aplikacija tehnička konzultacija često je najkraći put do pouzdanog rezultata.
Ako magnetski gripper treba imati smisla u pogonu, ne bi trebao biti odabran samo prema sili na papiru. Odlučuju materijal, kontakt, kretanje i uvjeti procesa. Kada te četiri stvari odgovaraju, magnetsko prihvaćanje obično je precizno, brzo i iznenađujuće stabilno čak i u zahtjevnom radu.